Rilevamento di guasti ai cuscinetti con l’analisi delle vibrazioni.
Trova un difetto di un cuscinetto volvente in una registrazione accelerometrica con l’analisi dell’inviluppo: passa banda, raddrizzamento, passa basso, FFT e controlli a BPFO, BPFI e BSF. Un grafo LazyAnalysis scaricabile, creato da un’AI tramite MCP e validato in modo indipendente.
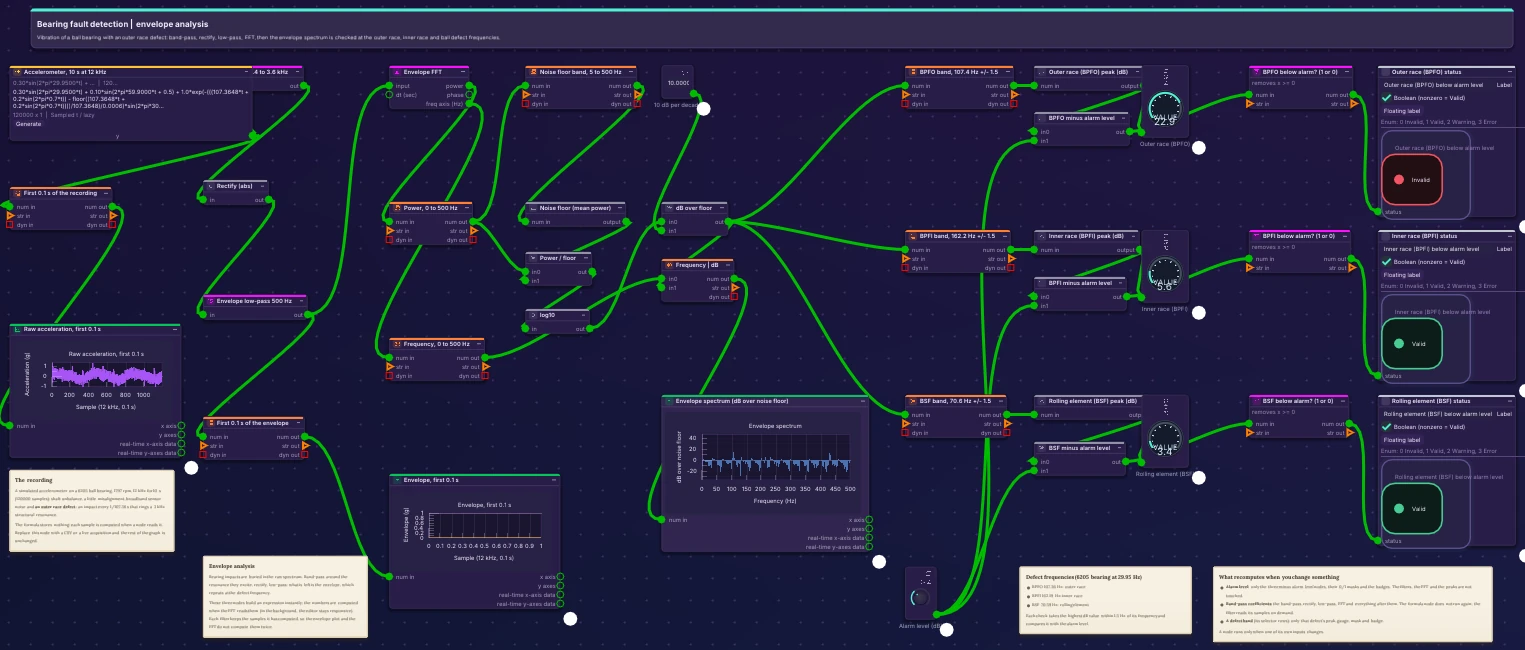
Accelerometro → Passa banda → |x| → Passa basso → FFT → dB sul fondo → BPFO · BPFI · BSF → Allarme
38 nodi · 120000 campioni · si apre sulla dashboard · le note nell’editor spiegano ogni fase
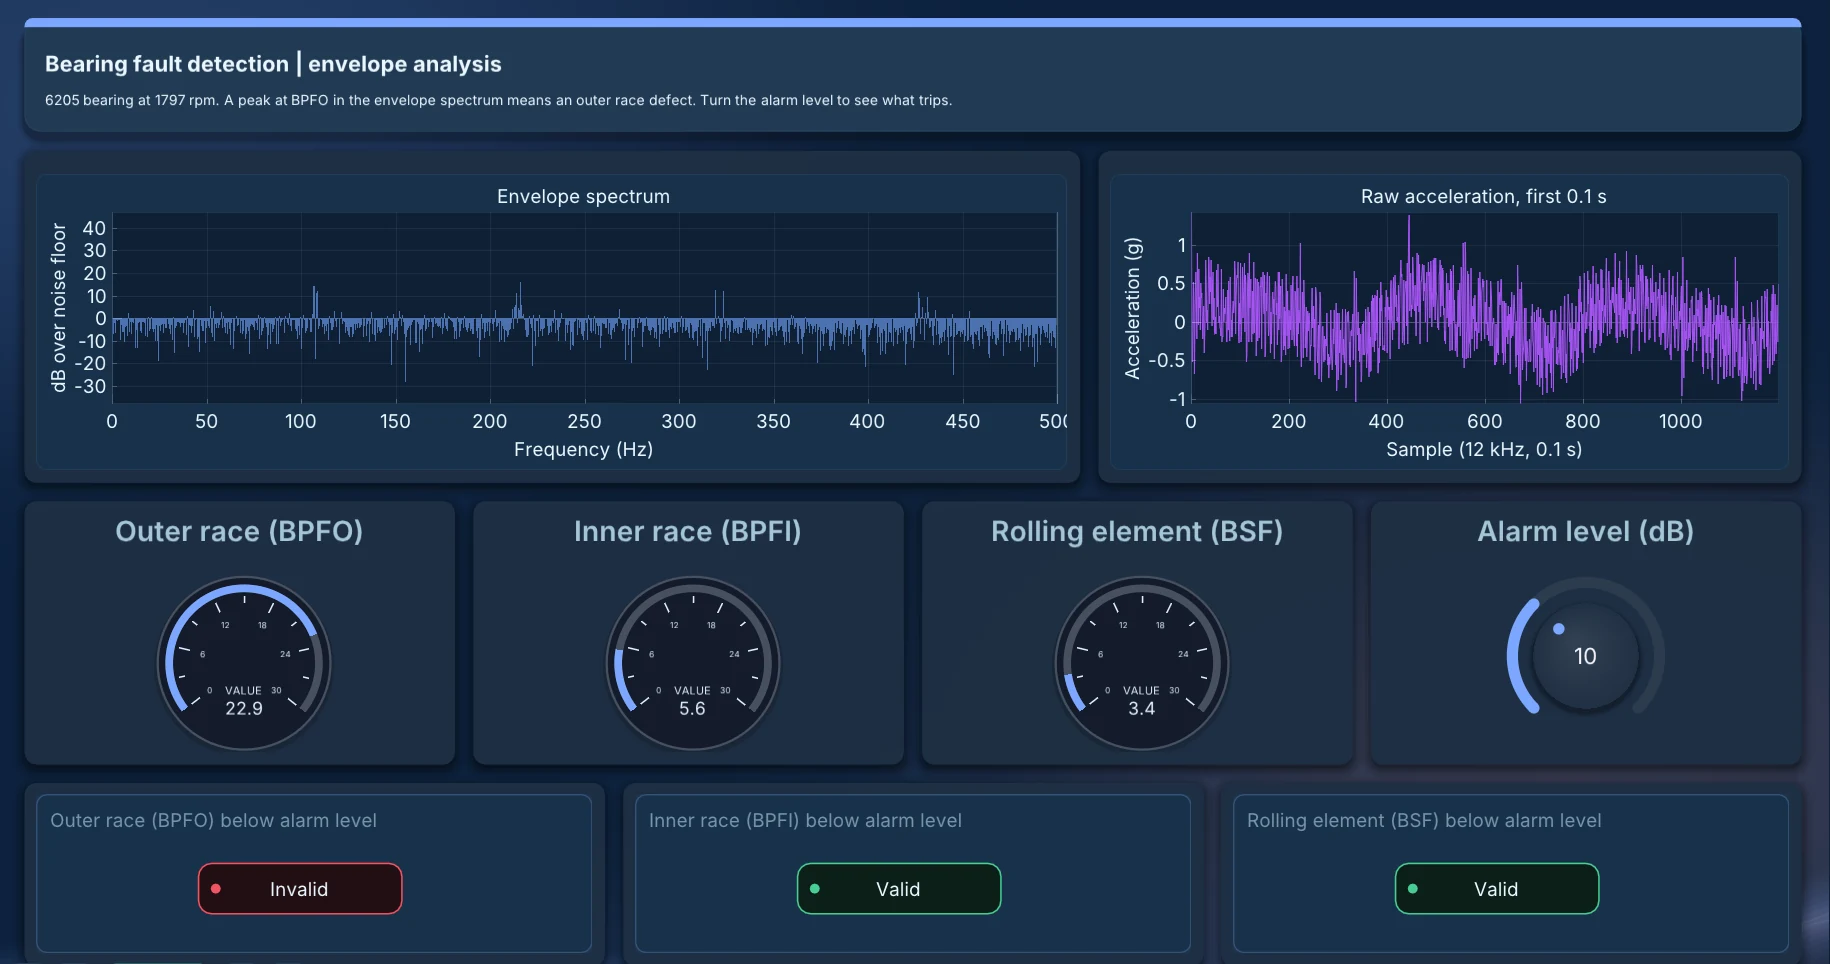
| Difetto | Frequenza | Picco sul rumore di fondo | Con una soglia di 10 dB |
|---|---|---|---|
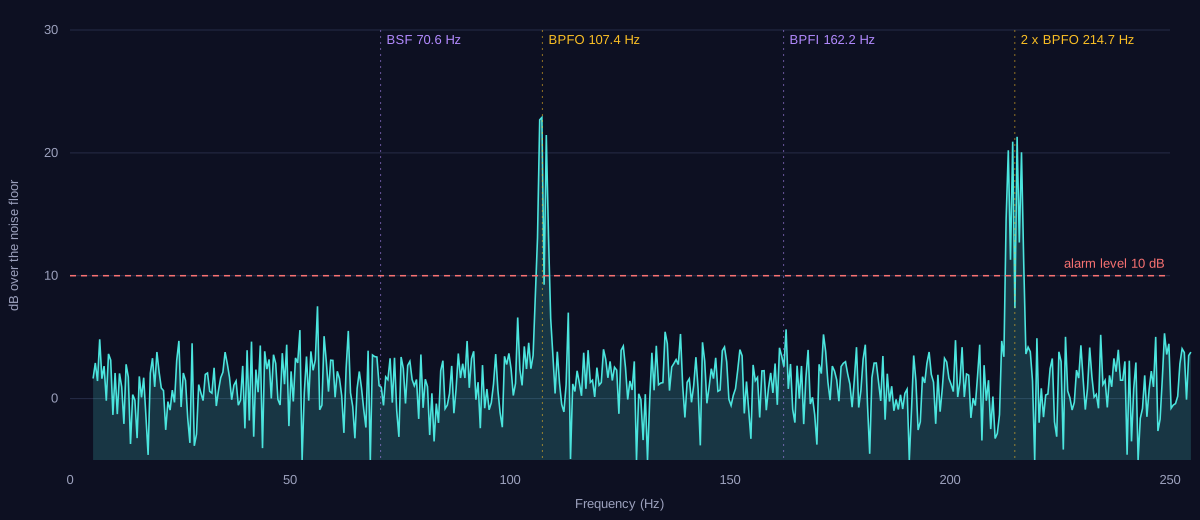
| Anello esterno (BPFO) | 107,36 Hz | 22,9 dB | Allarme |
| Anello interno (BPFI) | 162,19 Hz | 5,6 dB | Sotto |
| Elemento volvente (BSF) | 70,59 Hz | 3,4 dB | Sotto |
“Crea un grafo LazyAnalysis che trovi i difetti dei cuscinetti in una registrazione accelerometrica a 12 kHz di un cuscinetto 6205 a 1797 giri/min: analisi dell’inviluppo intorno alla risonanza a 3 kHz, spettro dell’inviluppo in dB sul rumore di fondo, controlli a BPFO, BPFI e BSF e una dashboard con una soglia di allarme regolabile.”
Come collegare il tuo assistente ↗Il problema
Un cuscinetto volvente con l’anello esterno danneggiato colpisce il danno con una frequenza fissa: la frequenza di passaggio delle sfere sull’anello esterno (BPFO), 3,58 volte la velocità dell’albero per un cuscinetto 6205. Ogni urto è breve e debole: eccita una risonanza strutturale della macchina e nello spettro del segnale grezzo resta sepolto sotto lo squilibrio dell’albero e il rumore. L’analisi dell’inviluppo lo fa emergere ed è il primo controllo standard nel monitoraggio delle condizioni basato sulle vibrazioni.
Il grafo
Un accelerometro simulato su un cuscinetto a sfere 6205 a 1797 giri/min, campionato a 12 kHz per 10 secondi (120000 campioni), con un difetto dell’anello esterno. Il segnale passa per un filtro passa banda intorno alla risonanza a 3 kHz (Butterworth del 2° ordine, da 2,4 a 3,6 kHz), viene raddrizzato e filtrato passa basso a 500 Hz: ciò che resta è l’inviluppo, che si ripete alla frequenza del difetto. La sua FFT è mostrata in dB sul rumore di fondo e controllata entro 1,5 Hz dalle frequenze dell’anello esterno, dell’anello interno e degli elementi volventi. La dashboard ha lo spettro, il segnale grezzo, un indicatore per difetto, una manopola per la soglia di allarme e un badge per difetto. Sostituisci la sorgente simulata con un file CSV o un’acquisizione dal vivo e il resto del grafo non cambia.
Cosa viene ricalcolato quando cambi qualcosa
LazyAnalysis propaga una modifica solo a valle: un nodo viene eseguito quando cambia uno dei suoi ingressi. Gira la soglia di allarme: vengono rieseguiti solo i tre confronti, le loro maschere 0/1 e i badge; filtri, FFT e picchi non vengono toccati. Cambia il passa banda: vengono rieseguiti i filtri, la FFT e tutto ciò che segue, ma non la sorgente, che non memorizza campioni: il filtro li legge quando servono. Cambia la banda di un difetto: solo il picco, l’indicatore e il badge di quel difetto.
Valutazione lazy, cache ed esecuzione in background
I filtri e il raddrizzatore costruiscono espressioni senza calcolare nulla. I campioni vengono calcolati quando la FFT li legge, in un’attività in background, così l’editor resta reattivo. Ogni filtro IIR conserva i campioni già calcolati, quindi il grafico dell’inviluppo e la FFT non li calcolano due volte. Il file contiene note che spiegano tutto questo accanto ai nodi.
Creato da un’AI, verificato in modo indipendente
Il grafo è stato creato da un assistente AI (Claude) che ha inviato al server MCP di LazyAnalysis la descrizione di nodi, collegamenti, note e dashboard; il server ha scritto e validato il file. Il file è stato poi verificato in tre modi: l’analisi scritta direttamente in NumPy e SciPy, i nodi del file eseguiti con NumPy seguendo i collegamenti e le impostazioni del file stesso, e il codice del motore LazyAnalysis eseguito con le impostazioni del file. Tutti e tre danno i risultati sopra; l’inviluppo del motore coincide con SciPy entro 1e-11. Costruire questo esempio ha anche permesso di trovare e correggere tre problemi nel motore: due nella velocità del filtro IIR e uno nel modo in cui un nodo riceve un ingresso consegnato in ritardo da un’attività in background.